카메라 기반 인식
주행 환경을 이미지로 읽고 차선과 경로의 특징을 학습합니다.
딥코 스튜디오에서 데이터를 모으고 AI 모델을 만든 뒤, 딥코 미니에 적용해 실제 주행으로 검증합니다. 도로맵과 마커를 더하면 하나의 코스가 매번 새로운 프로젝트가 됩니다.
주행 환경을 이미지로 읽고 차선과 경로의 특징을 학습합니다.
차량을 조종하며 주행 이미지와 방향 데이터를 직접 수집합니다.
직접 만든 AI 모델을 차량에 적용하고 주행 결과로 성능을 확인합니다.
12종 마커를 코스에 배치하고 인식 조건과 차량의 반응을 설계합니다.
도로맵과 마커 조합을 바꾸며 난이도와 학습 목표가 다른 미션을 만듭니다.
딥코 보드의 센서 데이터와 외부 장치를 연결해 더 큰 융합 프로젝트로 발전시킵니다.
마커는 코스를 장식하는 표지가 아닙니다. 딥코 미니가 상황을 인식하고, 학습자가 설계한 조건에 따라 판단하고 움직이게 만드는 프로젝트의 출발점입니다.
도로맵 위에 마커를 놓아 주행 상황을 만듭니다.
딥코 미니가 주행 중 마커와 주변 환경을 읽습니다.
마커별 조건과 AI 모델의 판단을 연결합니다.
정지, 방향 전환, 다음 구간 이동을 실제 움직임으로 확인합니다.
경로 마커를 인식하고 조건에 맞는 방향으로 주행하도록 알고리즘을 설계합니다.
특정 마커를 만났을 때 정지하거나 속도를 조절하는 안전 주행 규칙을 구현합니다.
목적지 마커를 찾아 이동하고, 도착 조건을 만족하는 자율주행 프로젝트를 완성합니다.
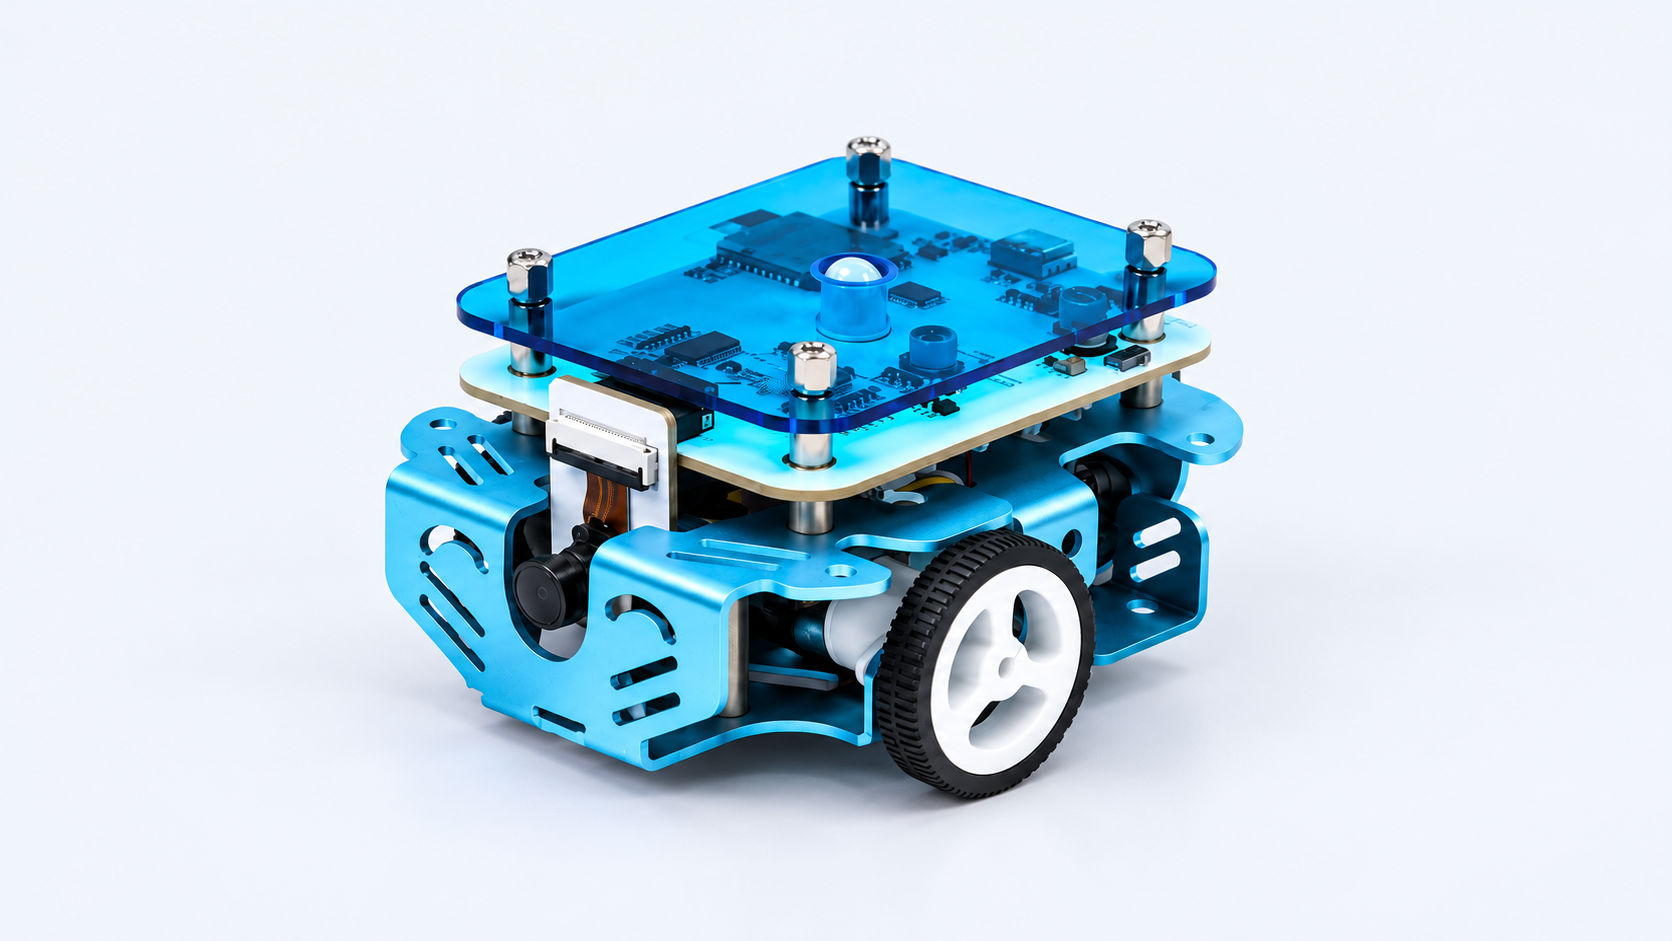
학습자는 완성된 자율주행을 실행하는 데서 끝나지 않습니다. 실패 구간을 찾고 데이터를 더 모은 뒤 모델과 조건을 다시 설계하며 스스로 성능을 높입니다.
기본 주행에서 시작해 AI 모델, 마커 미션, 딥코 보드 연계 프로젝트까지 학습자의 수준과 수업 시간에 맞춰 확장합니다.
직접 운전하며 이미지와 방향 데이터를 수집합니다.
데이터를 학습시키고 자율주행 결과를 비교합니다.
마커 인식 조건을 더해 상황별 주행을 구현합니다.
센서와 외부 장치를 연결해 피지컬 AI 프로젝트를 완성합니다.
기본 자율주행부터 마커 미션과 딥코 보드 융합 프로젝트까지, 대상과 수업 시간에 맞춰 구성합니다.