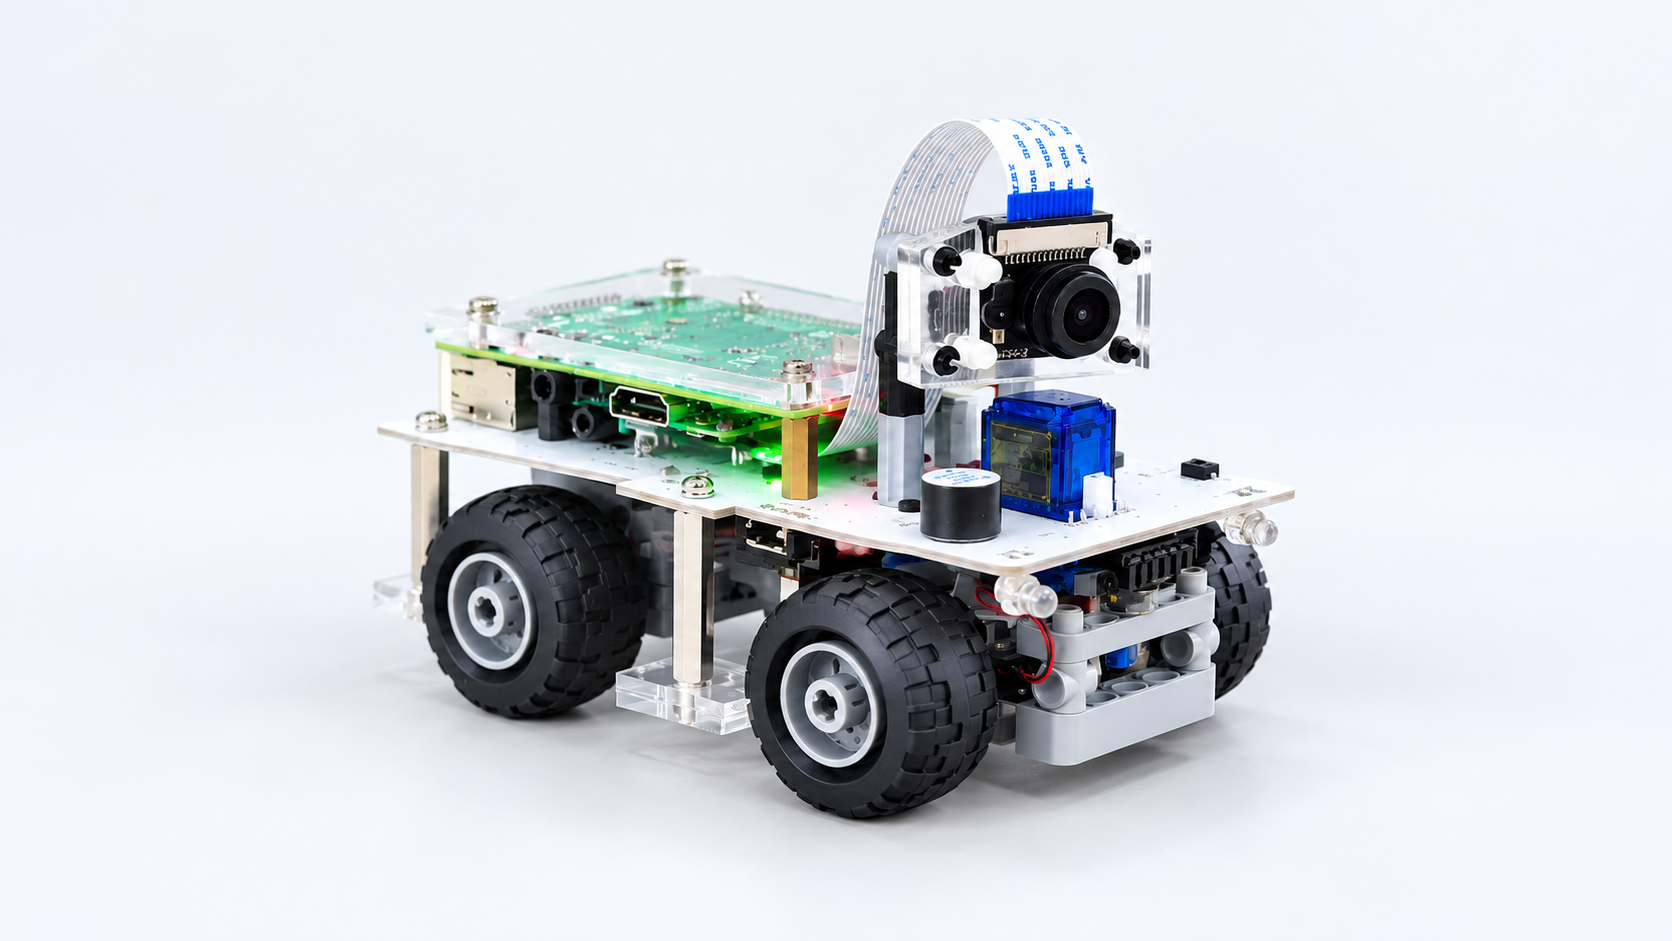
블록으로 쉽게 시작
센서 입력과 모터 제어를 블록으로 구성하며 로봇 제어의 기본 원리를 익힙니다.
처음에는 블록으로 센서와 모터를 움직이고, 다음에는 Python으로 같은 원리를 깊이 있게 탐구합니다. 두 방식 모두 데이터와 AI 모델을 실제 로봇의 판단과 주행으로 연결합니다.
센서 입력과 모터 제어를 블록으로 구성하며 로봇 제어의 기본 원리를 익힙니다.
기초 문법부터 파일, 함수와 라이브러리까지 실제 코드를 작성하며 단계적으로 학습합니다.
데이터를 준비하고 AI 모델을 만든 뒤 로봇에 적용해 판단 결과를 움직임으로 확인합니다.
딥코봇이 직접 제공하는 웹 IDE에 접속해 네트워크 환경과 관계없이 수업을 이어갑니다.
코드, 터미널과 imshow 이미지를 한 화면에서 보며 카메라 인식 결과를 바로 확인합니다.
Python 기초, 데이터·AI, 로봇·자율주행 과정과 추천 학습 경로를 체계적으로 따라갑니다.
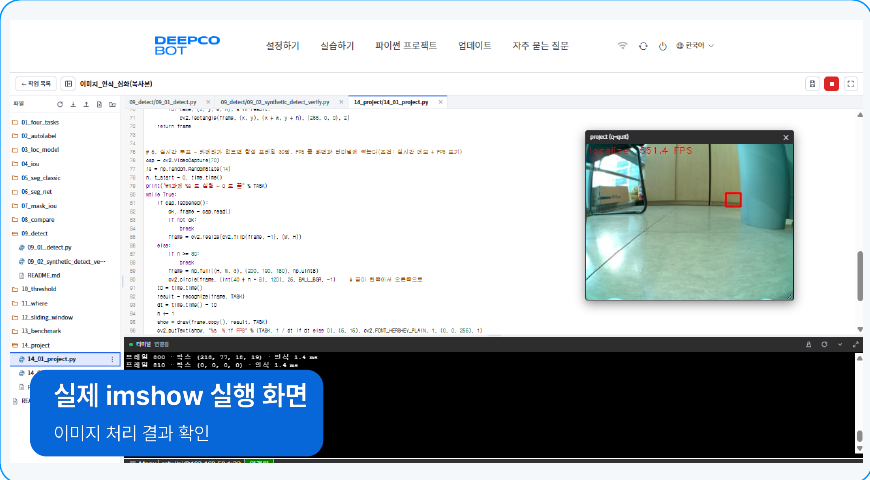
PC나 태블릿의 브라우저로 딥코봇에 직접 접속합니다. 별도의 VNC Viewer 없이 코드를 작성하고 저장·실행하며, 터미널과 카메라 이미지 결과를 한 화면에서 확인할 수 있습니다.
딥코봇 전용 교재로 AI 개념과 모델 학습 과정을 익히고, 신호등과 도로맵을 더해 실제 도로 상황을 닮은 인식·판단·주행 미션으로 확장합니다.
인공지능의 기초부터 CNN, 블록코딩, 신호등·도로 인식, AI 윤리까지 프로젝트 순서로 따라가는 딥코봇 전용 실습 교재입니다.
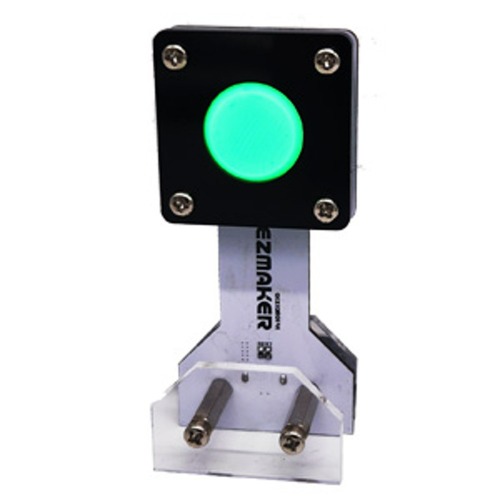
카메라로 신호를 인식하고 정지와 출발을 판단하는 자율주행 시나리오를 구현합니다. 이미지 분류 결과가 실제 로봇의 움직임으로 이어집니다.
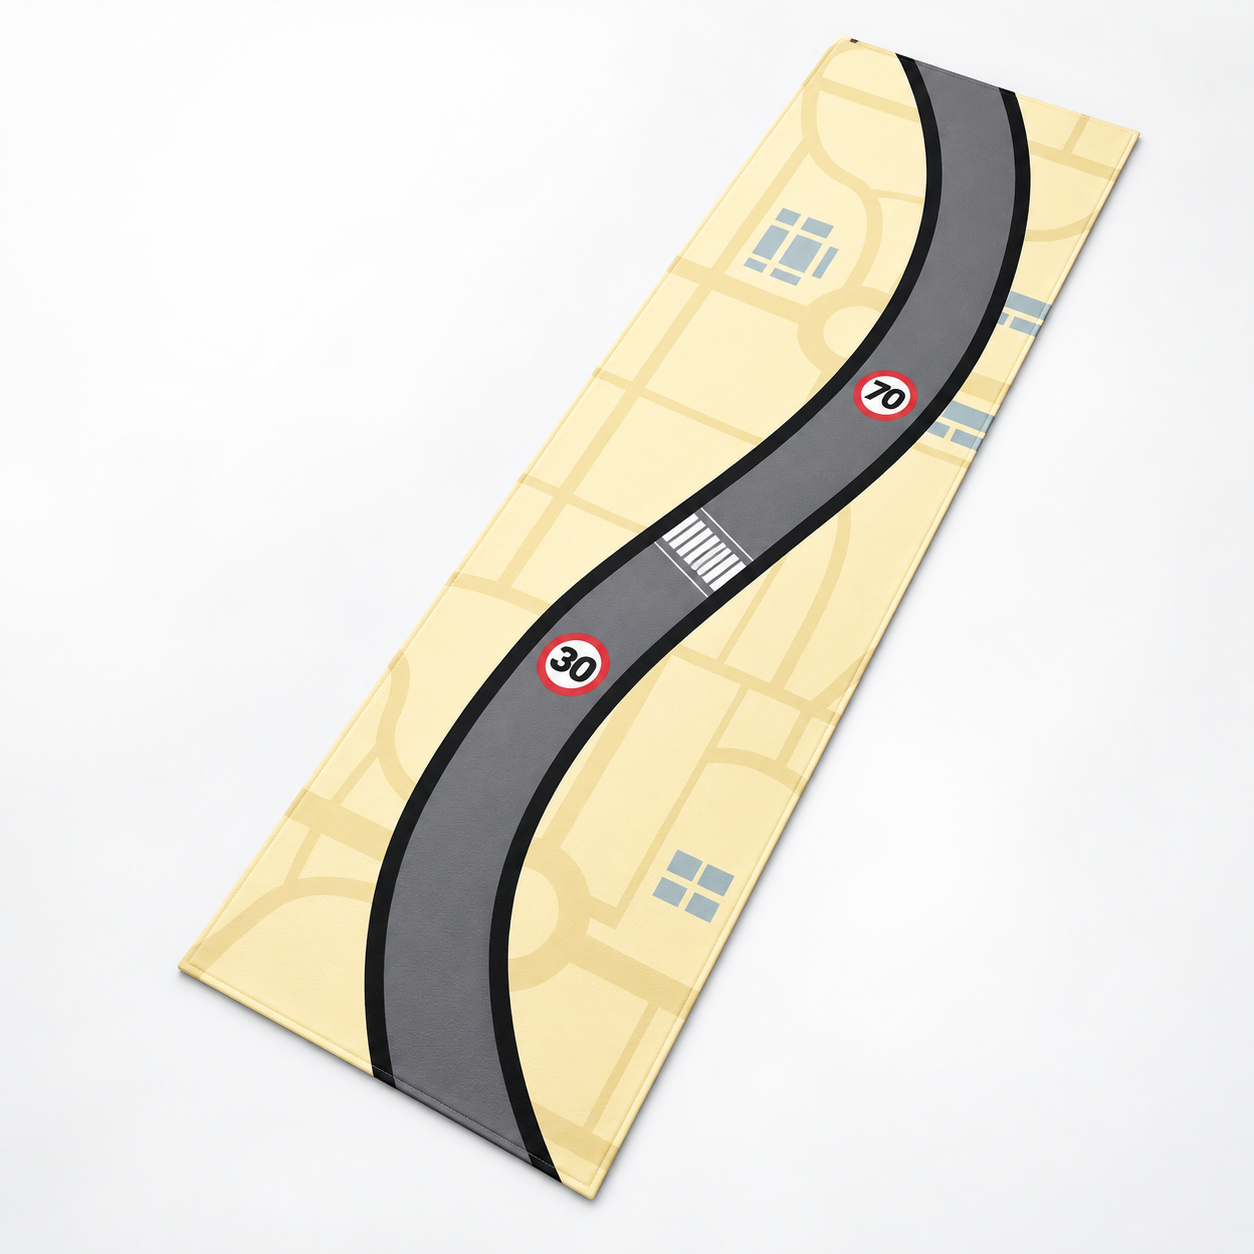
차선과 횡단보도, 속도 표지가 포함된 주행 환경에서 도로 데이터를 수집하고 차선 인식과 속도 제어 모델을 반복해서 검증합니다.
블록코딩과 Python을 선택해 시작하고, AI 모델 생성과 로봇 제어를 거쳐 자율주행 프로젝트까지 확장합니다.
센서와 모터를 연결하고 로봇 제어 원리를 빠르게 이해합니다.
데이터를 분석하고 이미지 인식·분류 모델을 만들어 적용합니다.
웹 IDE에서 코드를 작성하고 실행 결과와 영상을 관찰합니다.
모델의 판단을 주행에 연결하고 오류를 수정하며 미션을 완성합니다.
블록코딩 입문부터 Python·OpenCV·AI 자율주행 프로젝트까지 대상과 교육 시간에 맞춰 구성합니다.